Thursday, 2026/10/15

  • 東京科学大学
  • 情報理工学院
  • 情報工学系
  • Switch Language
    • ja日本語
    • enEnglish (英語)

下坂研究室

MIUBIQ (machine intelligence in UbiComp Research)

  • ホーム
    • メンバー
    • 所在地
  • ニュース
  • プロジェクト
  • 発表論文
  • 受賞
  • アーカイブ
    • コード
    • データセット
Navigation
プロジェクト 焦電センサを用いた住居内行動分類システムにおける最適センサ配置法

焦電センサを用いた住居内行動分類システムにおける最適センサ配置法

2010/04/01 | プロジェクト | 4235 views |

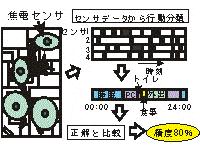
本研究は焦電センサを用いた住居内行動分類システムにおいて、できるだけ少ないセンサ数で分類精度を準最適化させるようなセンサ配置を自動的に求めるという問題を扱っている。

我々は多数の設置候補から少数のセンサ組み合わせを選択するという問題に対していくつかのヒューリスティックな方法を提案するとともに、センサ選択という離散最適化問題を特徴量候補の重み最適化という連続凸最適化問題に変換させたうえで、LPBoostやGraftingといった機械学習手法を用いることで厳密解を獲得するという方法を提案している。そして、いくつかの実験により、そのような自動配置により従来の人による感覚的配置よりも少数のセンサで高精度な配置を獲得できることを確認することで、自動化の意義を示した。
  • tweet

Comments are disabled for this post

Social Networks

  • twitter
  • rss

Recent News

  • IPIN 2026にてLINEヤフー・立命館大学との研究成果を3件発表します 2026/10/03
  • 情報処理学会UBI研究会第91回研究発表会にて2本の論文を発表します(手首装着型UWBによる呼吸波形推定およびWi-Fi CSIに基づくクロスドメイン行動認識) 2026/09/28
  • 情報処理学会第90回UBI研究会で発表した論文が優秀論文賞を受賞しました 2026/08/25
  • ウェブサイトURL変更のお知らせ 2026/08/25
  • 目的地候補周辺のPOI情報を用いた移動先予測の高精度化 2026/07/21
  • ロボティクス・メカトロニクス講演会 2026 (ROBOMECH 2026) にて自然言語で記述された運転文脈を活用する逆強化学習ベース運転行動予測に関する論文を発表します 2026/06/16
  • 情報処理学会UBI研究会第90回研究発表会にて目的地候補周辺のPOIを用いた移動先予測の高精度化に関する論文を発表します 2026/05/26
  • 慣性・超音波センサ融合による手首装着型物体操作認識 2026/04/28
  • 自動運転に向けた安全かつ安定な運転行動学習 〜負例の時間的局所性に基づく逆強化学習〜 2026/03/31
  • PerCom2026のDemoセッションにて,超音波とIMUを用いたウェアラブルセンサによる物体操作認識について発表しました 2026/03/18

Search

Copyright 2015-2026 · Shimosaka Research Group at Science Tokyo