Thursday, 2026/10/15

  • 東京科学大学
  • 情報理工学院
  • 情報工学系
  • Switch Language
    • ja日本語
    • enEnglish (英語)

下坂研究室

MIUBIQ (machine intelligence in UbiComp Research)

  • ホーム
    • メンバー
    • 所在地
  • ニュース
  • プロジェクト
  • 発表論文
  • 受賞
  • アーカイブ
    • コード
    • データセット
Navigation
2026

Yearly Archives

2026

IPIN 2026にてLINEヤフー・立命館大学との研究成果を3件発表します

The 16th International Confere…

2026/10/03 | News | 89 views |

情報処理学会UBI研究会第91回研究発表会にて2本の論文を発表します(手首装着型UWBによる呼吸波形推定およびWi-Fi CSIに基づくクロスドメイン行動認識)

2026年9月29-30日に, 第91回ユビキタスコンピュー…

2026/09/28 | News発表 | 82 views |

情報処理学会第90回UBI研究会で発表した論文が優秀論文賞を受賞しました

2026年5月27-28日に開催されました,情報処理学会第9…

2026/08/25 | News受賞 | 109 views |

ウェブサイトURL変更のお知らせ

東京科学大学への統合に伴い,下坂研究室ウェブサイトのURLを…

2026/08/25 | News | 99 views |
目的地候補周辺のPOI情報を用いた移動先予測の高精度化

目的地候補周辺のPOI情報を用いた移動先予測の高精度化

2026/07/21 | プロジェクト | 383 views |

ロボティクス・メカトロニクス講演会 2026 (ROBOMECH 2026) にて自然言語で記述された運転文脈を活用する逆強化学習ベース運転行動予測に関する論文を発表します

2026年6月28日-7月1日に,ロボティクス・メカトロニク…

2026/06/16 | News発表 | 341 views |

情報処理学会UBI研究会第90回研究発表会にて目的地候補周辺のPOIを用いた移動先予測の高精度化に関する論文を発表します

2026年5月27-28日に,情報処理学会UBI研究会第90…

2026/05/26 | News発表 | 290 views |
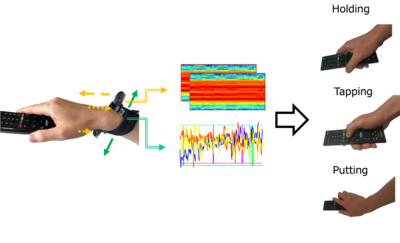
慣性・超音波センサ融合による手首装着型物体操作認識

慣性・超音波センサ融合による手首装着型物体操作認識

2026/04/28 | プロジェクト | 451 views |
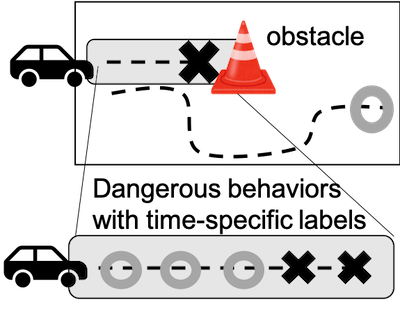
自動運転に向けた安全かつ安定な運転行動学習 〜負例の時間的局所性に基づく逆強化学習〜

自動運転に向けた安全かつ安定な運転行動学習 〜負例の時間的局所性に基づく逆強化学習〜

2026/03/31 | プロジェクト | 1707 views |

PerCom2026のDemoセッションにて,超音波とIMUを用いたウェアラブルセンサによる物体操作認識について発表しました

2026年3月16-20日にユビキタスコンピューティングに関…

2026/03/18 | News発表 | 390 views |
1 of 212

Social Networks

  • twitter
  • rss

Recent News

  • IPIN 2026にてLINEヤフー・立命館大学との研究成果を3件発表します 2026/10/03
  • 情報処理学会UBI研究会第91回研究発表会にて2本の論文を発表します(手首装着型UWBによる呼吸波形推定およびWi-Fi CSIに基づくクロスドメイン行動認識) 2026/09/28
  • 情報処理学会第90回UBI研究会で発表した論文が優秀論文賞を受賞しました 2026/08/25
  • ウェブサイトURL変更のお知らせ 2026/08/25
  • 目的地候補周辺のPOI情報を用いた移動先予測の高精度化 2026/07/21
  • ロボティクス・メカトロニクス講演会 2026 (ROBOMECH 2026) にて自然言語で記述された運転文脈を活用する逆強化学習ベース運転行動予測に関する論文を発表します 2026/06/16
  • 情報処理学会UBI研究会第90回研究発表会にて目的地候補周辺のPOIを用いた移動先予測の高精度化に関する論文を発表します 2026/05/26
  • 慣性・超音波センサ融合による手首装着型物体操作認識 2026/04/28
  • 自動運転に向けた安全かつ安定な運転行動学習 〜負例の時間的局所性に基づく逆強化学習〜 2026/03/31
  • PerCom2026のDemoセッションにて,超音波とIMUを用いたウェアラブルセンサによる物体操作認識について発表しました 2026/03/18

Search

Copyright 2015-2026 · Shimosaka Research Group at Science Tokyo