Thursday, 2026/10/15

  • 東京科学大学
  • 情報理工学院
  • 情報工学系
  • Switch Language
    • ja日本語
    • enEnglish (英語)

下坂研究室

MIUBIQ (machine intelligence in UbiComp Research)

  • ホーム
    • メンバー
    • 所在地
  • ニュース
  • プロジェクト
  • 発表論文
  • 受賞
  • アーカイブ
    • コード
    • データセット
Navigation
プロジェクト 大規模木構造識別器を用いた高速人体姿勢推定

大規模木構造識別器を用いた高速人体姿勢推定

2012/04/01 | プロジェクト | 3780 views |

これまで,私達はリアルタイム処理可能な,多視点カメラベースの人体姿勢認識手法について研究をしています.これまでは高速近傍近似手法を用いた枠組みを採用していましたが,ジェスチャインタフェースや複数人同時の推定を必要とする支援サービスを考えると従来よりもさらに高速な推定が必要となります.

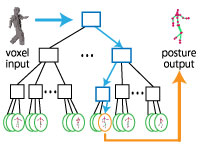
そこで本研究では実際のモーションキャプチャデータから取り出した数十万の姿勢一つ一つをクラスとして扱うことで,人体姿勢の推定問題を大量多クラス識別問題として扱います.そして,ボクセルと呼ばれる復元された人の立体形状を入力として,識別時に分類対象クラス数の対数オーダーで候補の絞り込みをしていく,高速な木構造型の識別器を用いる手法の開発に取り組んでいます.実験を通して,本手法が従来手法と比較して推定精度を保ちつつ大幅な高速化できていることを確認しています.
  • tweet

Comments are disabled for this post

Social Networks

  • twitter
  • rss

Recent News

  • IPIN 2026にてLINEヤフー・立命館大学との研究成果を3件発表します 2026/10/03
  • 情報処理学会UBI研究会第91回研究発表会にて2本の論文を発表します(手首装着型UWBによる呼吸波形推定およびWi-Fi CSIに基づくクロスドメイン行動認識) 2026/09/28
  • 情報処理学会第90回UBI研究会で発表した論文が優秀論文賞を受賞しました 2026/08/25
  • ウェブサイトURL変更のお知らせ 2026/08/25
  • 目的地候補周辺のPOI情報を用いた移動先予測の高精度化 2026/07/21
  • ロボティクス・メカトロニクス講演会 2026 (ROBOMECH 2026) にて自然言語で記述された運転文脈を活用する逆強化学習ベース運転行動予測に関する論文を発表します 2026/06/16
  • 情報処理学会UBI研究会第90回研究発表会にて目的地候補周辺のPOIを用いた移動先予測の高精度化に関する論文を発表します 2026/05/26
  • 慣性・超音波センサ融合による手首装着型物体操作認識 2026/04/28
  • 自動運転に向けた安全かつ安定な運転行動学習 〜負例の時間的局所性に基づく逆強化学習〜 2026/03/31
  • PerCom2026のDemoセッションにて,超音波とIMUを用いたウェアラブルセンサによる物体操作認識について発表しました 2026/03/18

Search

Copyright 2015-2026 · Shimosaka Research Group at Science Tokyo